复旦大学研究团队开发出一种贴在机器人足部的超薄聚合物膜,可在接触特定地面时直接产生电力,并从电信号判断脚下材料与表面粗糙度。研究发表于《国家科学评论》。它瞄准的是微型机器人长期面临的供电难题:研究人员指出,一台重约1.7克的微型机器人使用商用电池只能爬行约两分钟;若要把续航延长到两小时,电池重量将占机器人总重约94%,远超现有锂电池的能量密度能力。
这层“皮肤”由交联聚丙烯酸钾制成,并直接在机器人足部成膜,厚度约135微米,面积可缩小至约1平方毫米。它并非利用行走摩擦或压力发电,而是一种开放式电化学电源:脚掌接触铝、锌等活性表面后,地面材料释放电子;膜上的铂/碳反应层则利用空气中的氧气和水接收电子,形成电流,抬脚后反应随即停止。换言之,机器人消耗的是接触材料的化学能,金属表面会逐步被氧化,而不是获得可无限持续的“免费电力”。
研究团队报告称,这种膜在锌表面可实现每平方厘米133毫瓦的功率密度,在铝表面为103毫瓦,约为典型微型电池的一个数量级以上;可用材料还包括硅、锡和铅。实验机器人尺寸约为6.7×5.7厘米,研究报道提到,它累计运行超过10,000步,持续测试跨越约150天,并曾在消耗约2克铝后累计行走逾百万步。团队还展示了机器人攀爬倾斜金属板、点亮LED并驱动蓝牙发射器;膜在低至零下20摄氏度和高至80摄氏度的环境中也能工作,在20%相对湿度下放置48小时后仍可放电。
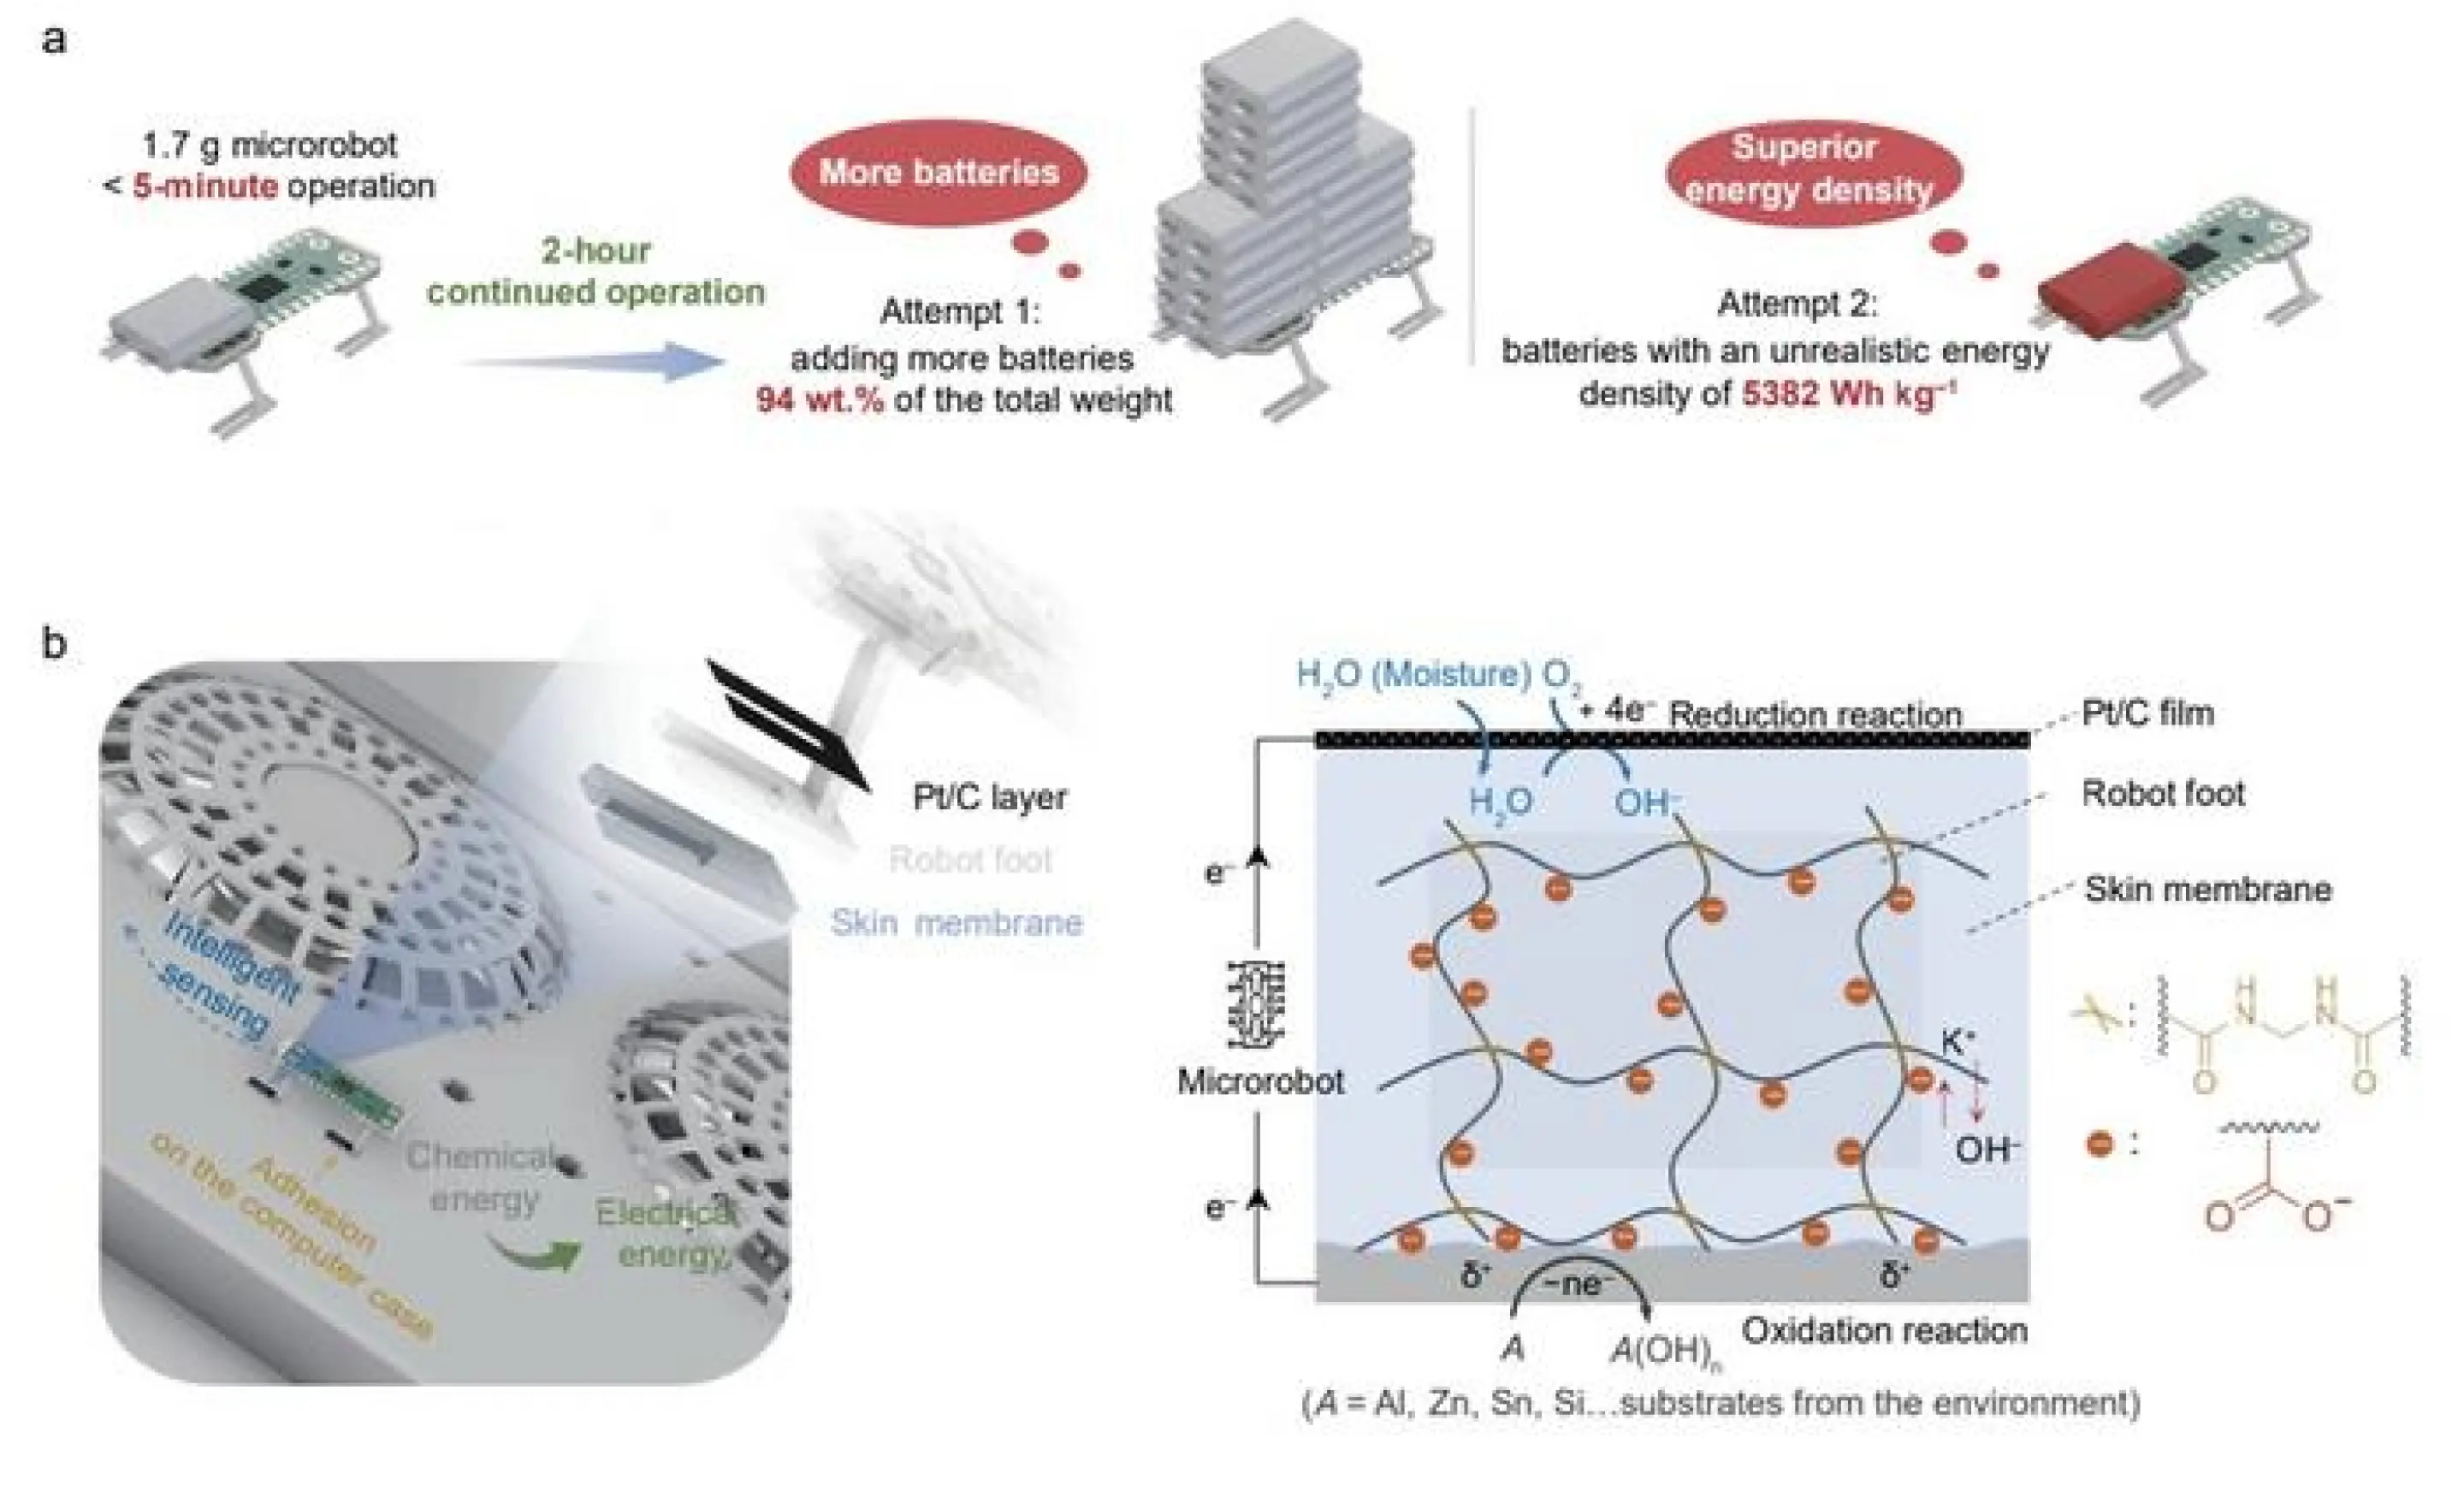
这层膜还兼具传感功能。不同地面引起的电化学反应速度和离子迁移不同,会产生可区分的电信号;表面粗糙度变化也会改变信号,机器人因此有望识别环境并主动寻找更适合取能的路径。不过,塑料、玻璃、土壤和有机组织等化学惰性表面无法直接供能,研究人员为跨越这类区域加入了小型超级电容器作为缓冲。长时间运行还会受到电解质变化影响,实验中需要补充氢氧化钾维持性能。
目前这仍是实验室阶段的供电与感知原型,研究展示的是特定材料表面上的爬行测试,并非已经可用于灾区搜救、核设施巡检或商业部署的产品。它的潜在价值在于让微型机器人减少对笨重电池或外接电源的依赖,但实际任务能否持续运行,还取决于环境中可利用的表面材料、电解质维护和能量缓冲设计。