随着无人机越来越多地进入工业巡检、农业监测和科研探索等领域,一种看似简单却更节能的机器人运动方式正在重新受到关注。美国华盛顿大学研究团队近日公布了一款名为“DirectHop”的微型跳跃机器人,其设计灵感来自跳蚤等自然界跳跃生物,但却采用了与现有同类机器人截然不同的技术路线。
研究人员指出,在许多场景下,跳跃移动的能耗远低于飞行。以昆虫为例,蚊子需要持续消耗能量维持飞行,而跳蚤只需在起跳瞬间释放能量即可完成移动。从理论上看,跳跃方式的能效可比飞行高出近两个数量级。这意味着未来由大量廉价小型跳跃机器人组成的群体,或许能够以远低于无人机的成本执行复杂任务,例如在炼油厂搜寻气体泄漏、在农田监测灌溉与施肥情况,甚至承担行星探测任务。
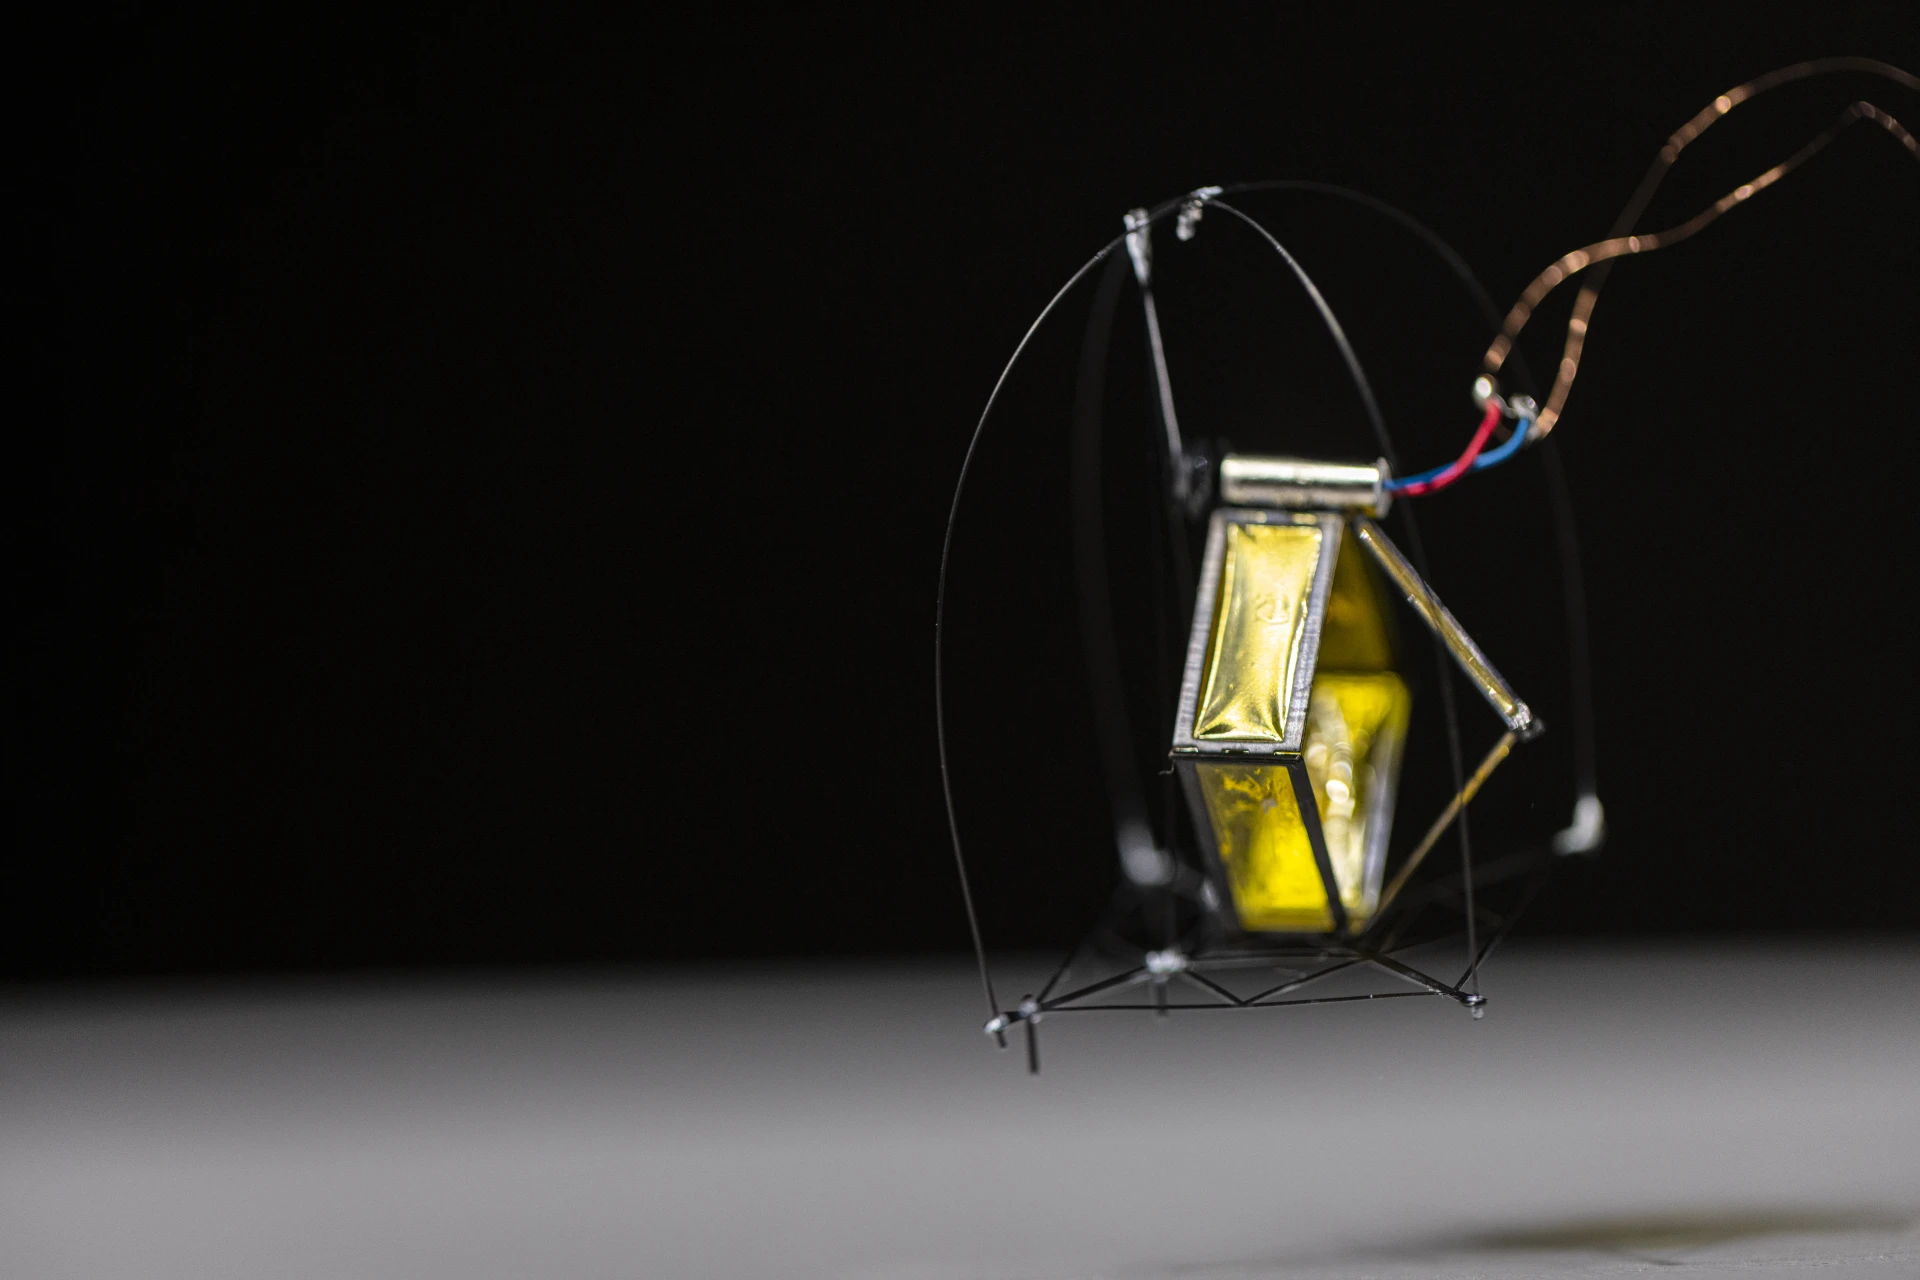
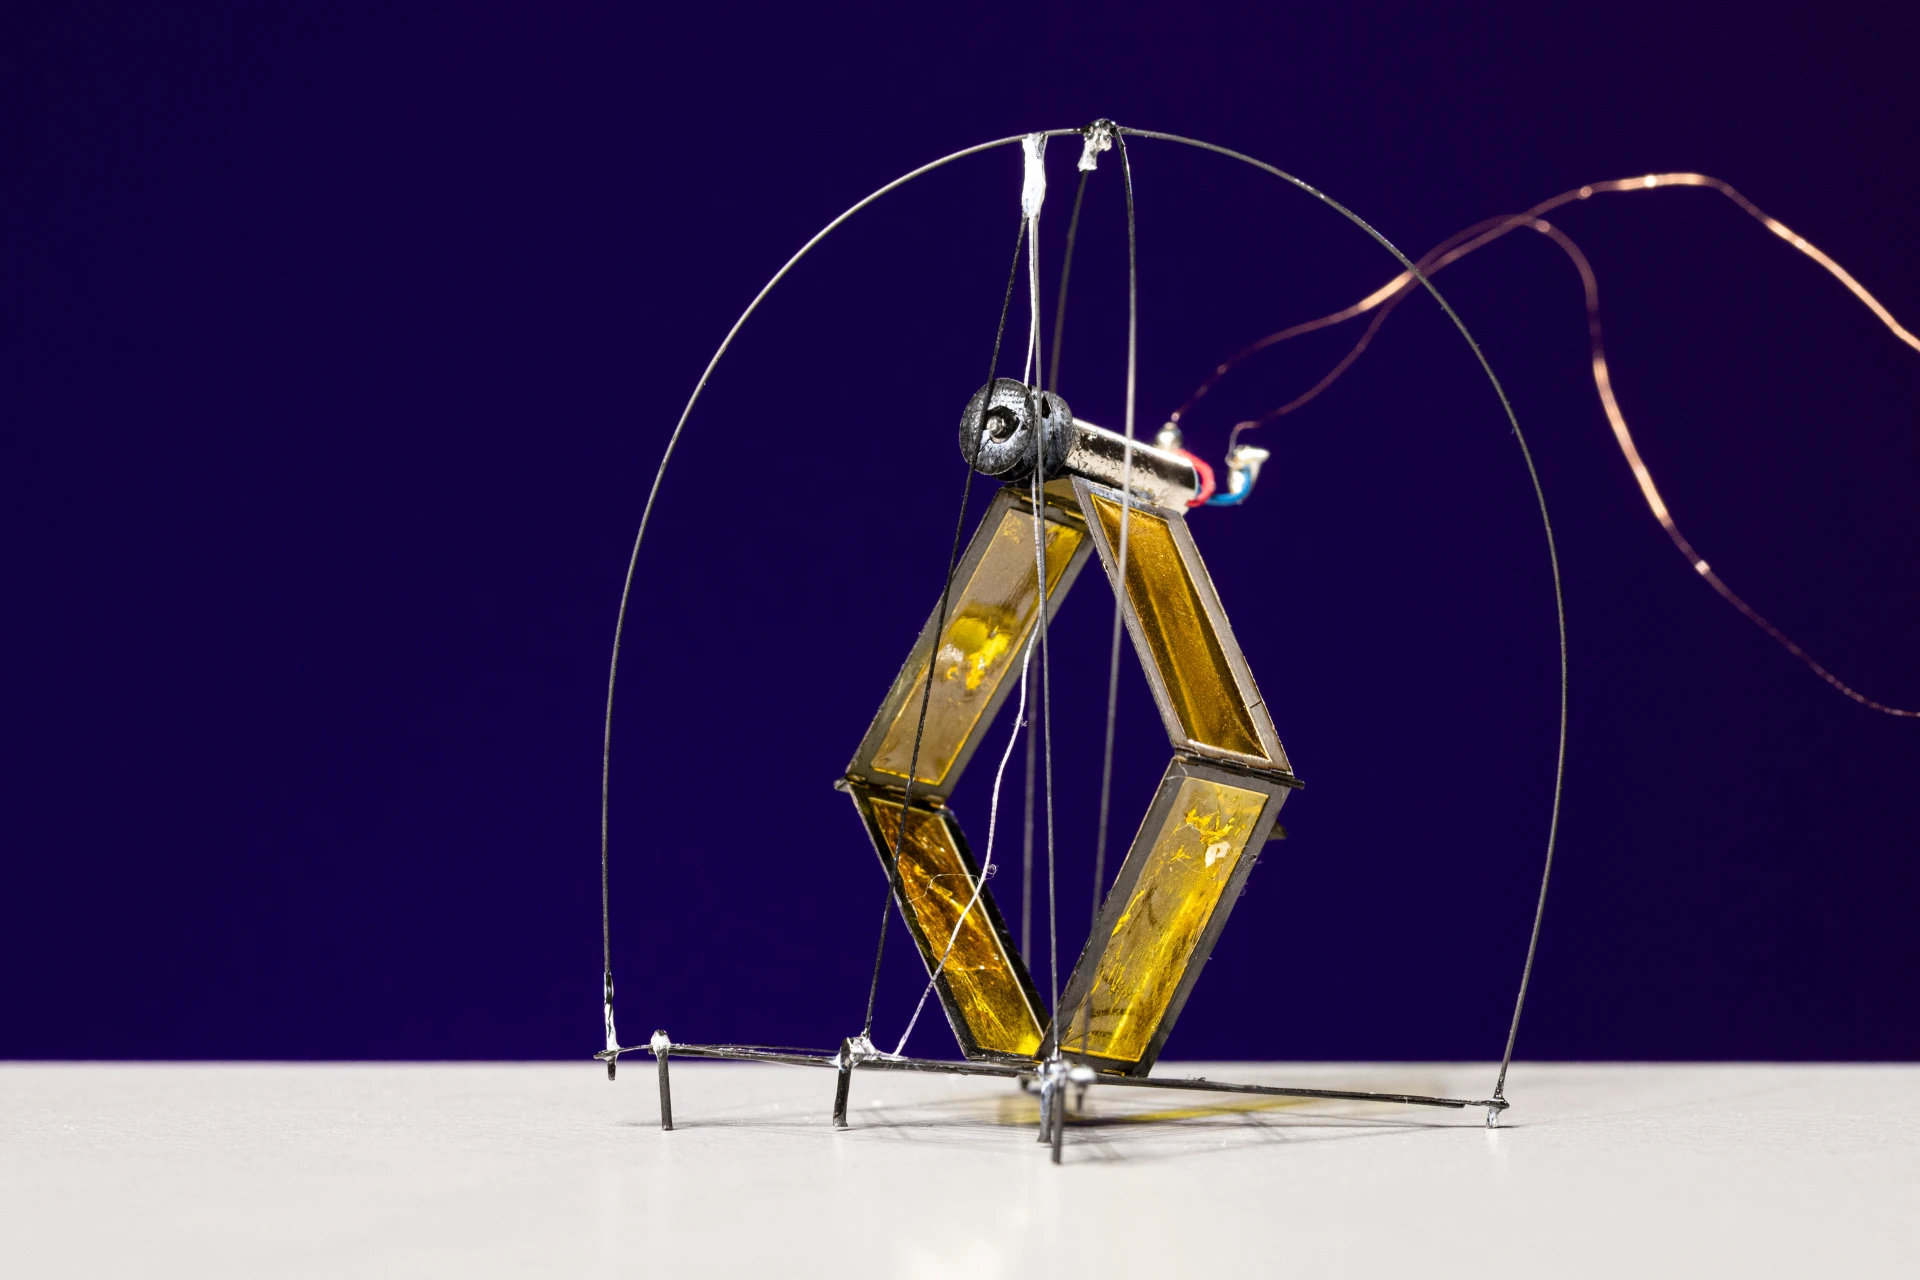
为了验证这一理念,华盛顿大学工程师开发出了DirectHop。这款机器人重量约为1克,体积仅有手掌大小,能够连续完成多次跳跃,并且跳跃高度足以越过标准楼梯台阶。机器人通过微型电动机与三条可折叠腿协同工作,实现精准起跳,其高度控制误差仅为厘米级。
与多数模仿跳蚤结构的跳跃机器人不同,DirectHop并未采用弹簧储能机构。传统设计通常会先利用弹簧储存能量,再通过锁扣瞬间释放,从而获得惊人的弹跳能力。这种方案虽然能实现远距离跳跃,却难以精确控制每次跳跃的高度和距离,因为弹簧释放往往属于“全有或全无”的动作。此外,在极小尺寸下制造复杂的弹簧和锁扣结构本身也极具挑战。
研究团队因此选择彻底放弃弹簧系统,转而使用微型直流电机直接驱动起跳。研发人员表示,他们发现超小型电机实际上能够提供足够快的加速度,直接产生起跳所需动力。这种方式更接近青蛙等大型跳跃动物依靠肌肉直接发力的机制,而非跳蚤依赖储能再释放的模式。
这种设计带来的最大优势是可控性。通过调节电机运转方式,机器人能够自由调整跳跃高度,而不是只能执行固定模式的弹射动作。研究人员展示的实验结果显示,DirectHop既能够轻轻离开地面数毫米,也能够全力起跳越过普通楼梯台阶。
除了精确控制跳跃之外,研究团队认为,自主跳跃机器人还面临另外两个关键难题:翻身能力以及连续行动能力。许多微型机器人在着陆后容易侧翻,一旦失去平衡便无法继续执行任务。
为了解决这一问题,DirectHop配备了特殊的翻身机制。当机器人落地后,如果姿态异常,它可以通过电机驱动身体产生摆动,自主恢复正常状态。测试数据显示,机器人首次尝试翻身的成功率约为90%。
与此同时,DirectHop还具备重复装填和连续跳跃能力。在完成一次起跳和落地后,系统可迅速恢复准备状态,继续进行下一次行动。目前的原型机已经能够连续完成多轮跳跃任务,这在同尺寸机器人中并不常见。
研究团队介绍,按照他们的估算,这种跳跃机器人的运输成本指标远低于同尺度飞行机器人。由于无需持续悬停消耗能量,未来在需要长时间自主运行的应用场景中,跳跃机器人可能展现出明显优势。
不过,DirectHop目前仍处于原型阶段。研究人员表示,虽然机器人已经解决了可控跳跃、自主翻身以及连续跳跃三大核心问题,但未来仍需进一步攻克电源集成、转向控制和自主导航等挑战。
研究负责人索耶·富勒表示,在他看来,跳跃机器人最困难的三个技术障碍正是控制跳跃距离、自主翻身以及连续重新起跳,而DirectHop通过全新的设计已经成功跨越了这些门槛。未来随着系统不断完善,这类微型机器人有望成为无人机之外的另一种重要自主移动平台,在工业、农业、灾害救援乃至太空探索领域发挥作用。